Традиционное управление космическими аппаратами с Земли стремительно устаревает по мере того, как миссии заглядывают все глубже в Солнечную систему. В NASA перешли к практическому решению этой проблемы: инженеры агентства успешно испытали программную архитектуру ASTRA (Adaptive Sensing Technology for Responsive Autonomy), которая превращает группу разнородных роботов в самостоятельную полевую исследовательскую экспедицию.
Специализация и синергия: как устроен рой ASTRA
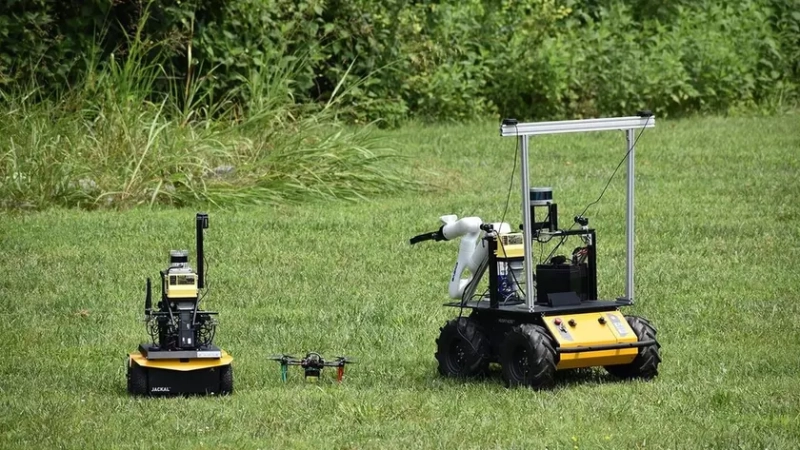
В ходе июльских полевых испытаний инженеры задействовали смешанный отряд из трех платформ, разделив между ними роли:
- Летающий дрон отвечает за оперативную аэроразведку и поиск потенциальных аномалий с высоты;
- Первый колесный ровер ведет построение высокоточных карт местности с помощью лидара и прокладывает безопасные маршруты;
- Второй ровер с манипулятором берет на себя физический контакт с породой и сбор образцов.
В отличие от более ранних инициатив агентства вроде проекта CADRE, где алгоритмы фокусировались преимущественно на синхронном картографировании, ASTRA выводит межмашинное взаимодействие на принципиально иной уровень. Человек формулирует лишь стратегические научные цели верхнего уровня — например, «исследовать минералогический состав кратера». Тактические шаги, оценку рисков и выбор исполнителя рой берет на себя.
Алгоритмическая гибкость: от сухих данных к приоритетам
Ключевая инновация ASTRA заключается в механизме принятия решений. Софт оценивает не просто координаты точек, а комплекс переменных: уровень заряда батарей, дистанцию до цели, текущую скорость передвижения каждого робота и потенциальную научную отдачу. Программа буквально взвешивает, что ценнее в конкретный момент — детальнее оцифровать рельеф или взять керн грунта.
Мы хотим дать миссиям возможность делать то, что они никогда не могли делать раньше, потому что у них не было «лица, принимающего решения» на борту, способного взвесить все эти критерии одновременно.
— Бетани Теилинг (Bethany Theiling), главный исследователь ASTRA из Центра космических полётов NASA имени Годдарда
Во время тестов система продемонстрировала способность к динамическому репланированию. Обнаружив перспективную точку во время рядового облета, дрон не стал срывать текущую операцию, а временно зафиксировал находку в базе данных и скоординировал ровер с манипулятором, отправив его на детальный анализ аномалии.
Почему агентство отказывается от ручного управления
В условиях дальнего космоса постоянный контроль с Земли не просто неэффективен — он физически невозможен. Сигнал до Марса идет до 20 минут в одну сторону; на расстояниях пояса астероидов или лун Юпитера пинг исчисляется часами. Если аппарат тратит сутки на согласование каждого пройденного метра с ЦУПом, темпы исследований падают до минимума.
Автономные мультиагентные группы необходимы для работы в зонах экстремального риска: полярных кратерах Луны, лавовых трубках Марса или подледных океанах Европы. Кроме того, наработки NASA станут базисом и для частного сектора — например, стартапов вроде Interlune, планирующих круглосуточную автономную добычу лунных ресурсов без постоянного участия земных операторов.