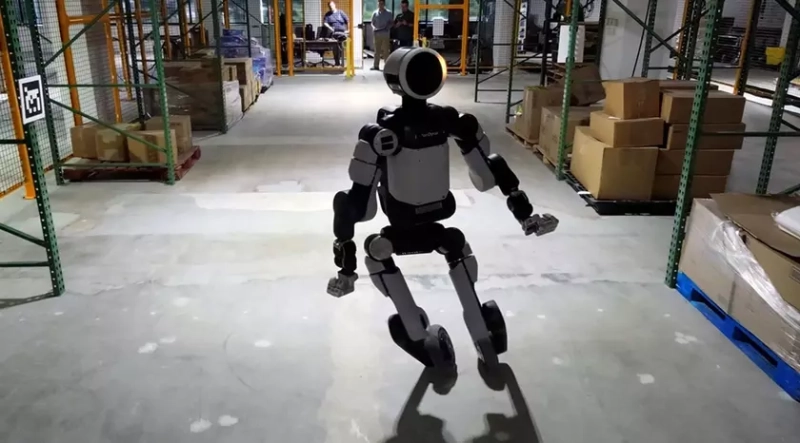
Робот Atlas на колесном шасси. Источник: Boston Dynamics
Инженеры Boston Dynamics представили неожиданное обновление для своего гуманоидного робота Atlas. В рамках экспериментального проекта ступни Atlas были заменены на колеса, что позволило роботу освоить трюки, напоминающие элементы скейтбординга.
Робот продемонстрировал резкие боковые рывки, плавное скольжение и даже полноценный прыжок с вращением на 360°, что стало возможным благодаря оригинальному подходу к обучению и конструкции.
Механизм трансформации и обучения
Примечательно, что модификация Atlas заключалась в замене ступней на обычные самокатные колеса и активации непрерывного вращения стандартных моторчиков лодыжек. Робот не проходил предварительного обучения езде на колесах. Вместо этого использовался алгоритм обучения с подкреплением, где искусственный интеллект, получив базовые команды перемещения, самостоятельно разработал стратегии использования сцепления и вращения колес.
По словам инженера проекта Сяоюй (Энди) Ву (Xiaoyu (Andy) Wu), процесс переоборудования занял минимум времени благодаря изначально модульной конструкции Atlas, разработанной для легкого обслуживания и серийного производства.
Исследовательское значение эксперимента
Колесная версия Atlas не предназначена для коммерческого выпуска или серийного использования. В Boston Dynamics подчеркивают, что это сугубо исследовательский стенд. Основная цель эксперимента — проверить надежность и предельные возможности приводных систем робота в экстремальных режимах на различных поверхностях. Полученные данные критически важны для дальнейшего совершенствования двуногой версии Atlas, повышения ее износостойкости и надежности перед внедрением на реальные производственные объекты, включая предприятия партнера компании — концерна Hyundai.
Таким образом, впечатляющие трюки на колесах являются не самоцелью, а методом интенсивного тестирования программного и аппаратного обеспечения робота в условиях, значительно превышающих стандартные эксплуатационные нагрузки.
Джерело : Boston Dynamics